
Coleção:
Madintec
Precisa de ajuda para escolher?


Pilotos Automáticos
9 produits
Kit de rótula para sensor de ângulo de leme
Ref : MIT-KC-KRMSRA
Escolha a sua opção
Kit conector para sensor de ângulo de leme
Ref : MIT-KC-MSRA
Escolha a sua opção
Kit de conetor série 6 pinos para ligação ao sensor MAD
Ref : MIT-KC-IMUS
Escolha a sua opção
Kit conetor série 6 pinos para ligação ao MADBrain
Ref : MIT-KC-MBS
Escolha a sua opção
Conetor fêmea de 12 pinos para telecomando por cabo
Ref : MIT-KC-RCOF
Escolha a sua opção
Pack de cabos MIT: MADMotion, MADController
Ref : MIT-HW-CABLES
Escolha a sua opção
Conetor macho de 12 pinos para telecomando com fio
Ref : MIT-KC-RCOM
Escolha a sua opção
Conetor Analógico para MAD Controller
Ref : MIT-HW-RUD-PLUG
Escolha a sua opção
Conetor Power IN para MAD Controller
Ref : MIT-KC-POWERIN
Escolha a sua opção
Software de piloto automático
8 produits
Atualização de software 2026 (novas funções MADBrain)
Ref : MIT-SW-UP25
Escolha a sua opção
MADBrain ACS, software anti-capotagem (requer sistema mecânico)
Ref : MIT-SW-SECP_ACS
Escolha a sua opção
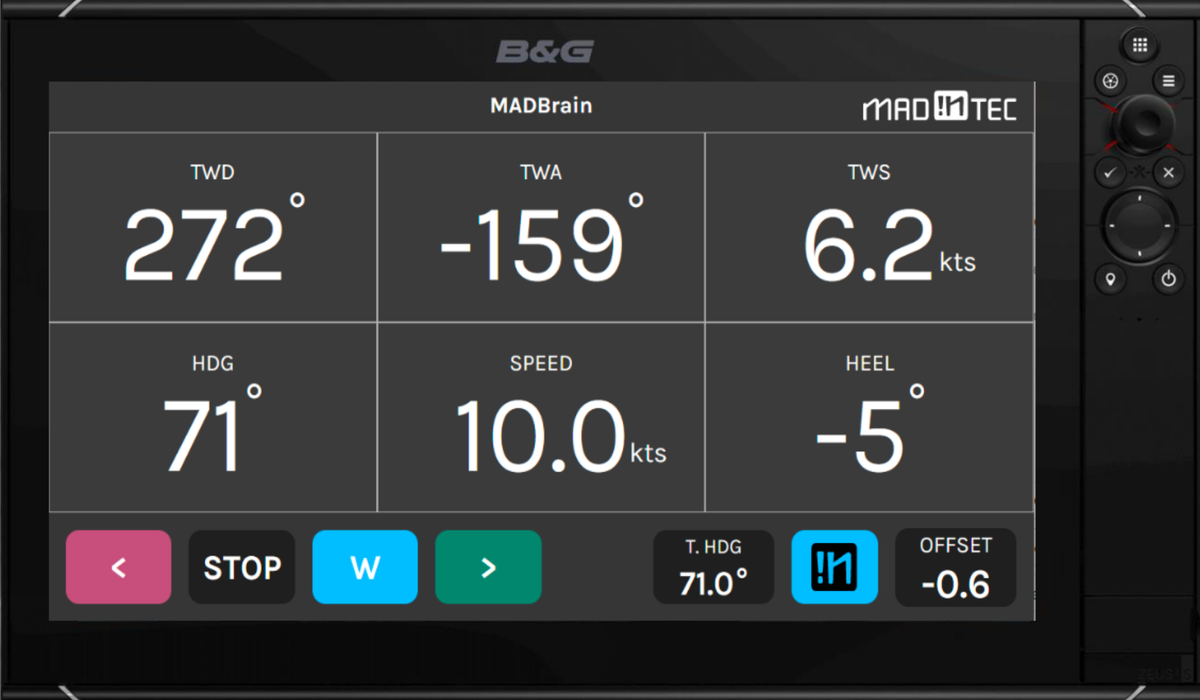

MADBrain Wind
Ref : MIT-SW-WIND
Escolha a sua opção


MADBrain Autopilot Security
Ref : MIT-SW-SECP_HEEL
Escolha a sua opção


MADBrain Secu Piloto Carga
Ref : MIT-SW-SECP_LOAD
Escolha a sua opção


MADBrain Secu largada de multicascos
Ref : MIT-SW-SEC-REL
Escolha a sua opção


MADBrain Modos Super-piloto
Ref : MIT-SW-SUPERF
Escolha a sua opção


MADBrain Autopilot, piloto automático invertido
Ref : MIT-SW-AUTOP
Escolha a sua opção
Interfaces de piloto automático
4 produits
MAD Interface Load Cell, módulo de aquisição de carga
Ref : MIT-HW-MILC
Escolha a sua opção


MAD Interface Mast, module d'acquisition de vent
Ref : MIT-HW-MIM
Escolha a sua opção


MAD Interface Digital, módulo de aquisição de controles remotos
Ref : MIT-HW-MID
Escolha a sua opção


MAD Interface Analógica
Ref : MIT-HW-MIA
Escolha a sua opção
Sensores para piloto automático
4 produits

MAD Sensor Rudder, sensor de ângulo de leme, conectores incluídos
Ref : MIT-HW-MSRA
Escolha a sua opção


MAD Sensor Motion, unidade de atitude
Ref : MIT-HW-MSM
Escolha a sua opção


Mad Sensor, sensor de ângulo de leme 90° saída única saída única
Ref : MIT-HW-MSRAS
Escolha a sua opção


Antena GPS tri-banda para conectar ao MAD Sensor XD, entregue sem cabo ou conector
Ref : MIT-HW-MXDA
Escolha a sua opção
Computador de Bordo
2 produits

MADBrain Processador V2 com software de piloto automático e cálculo do vento
Ref : MIT-HW-BRAIN-PACK
Escolha a sua opção


Processador de navegação MAD Brain Box
Ref : MIT-HW-Brain
Escolha a sua opção
Controles remotos
3 produits


Controle remoto sem fio
Ref : MIT-HW-RWE
Escolha a sua opção


Receptor de rádio com antena remota
Ref : MIT-HW-RWRA
Escolha a sua opção


MAD Controle remoto de piloto com fio
Ref : MIT-HW-RKP
Escolha a sua opção
Contrôleur d’actionneur
1 produit
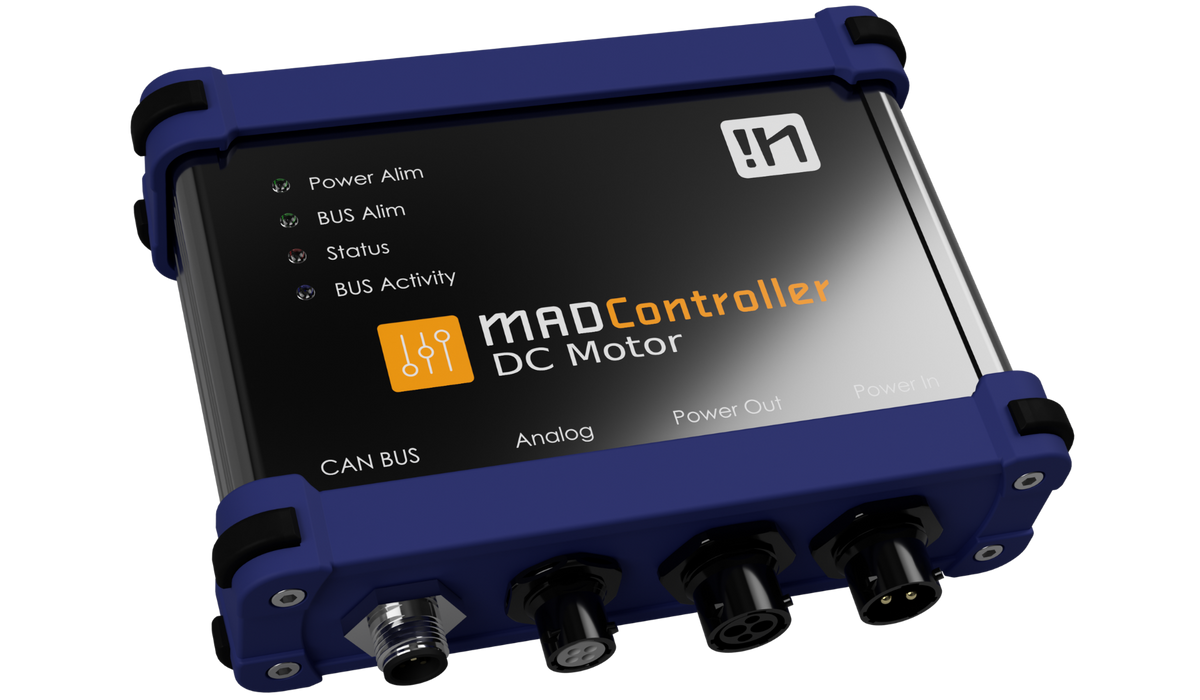

MAD Controller pack, controlador de atuador
Ref : MIT-HW-RAMDC
Escolha a sua opção
Saber mais
Madintec: piloto automático e eletrónica de competição
Madintec é um especialista francês em sistemas de piloto automático para veleiros de competição, multicascos rápidos e arquiteturas técnicas exigentes. A gama reúne os componentes MAD Brain, controlador de cilindro hidráulico, interfaces, sensores, telecomandos e módulos de software necessários para construir uma cadeia de piloto coerente. A Skysat acompanha a integração destas soluções a bordo, desde a escolha dos sensores até à coerência do barramento, alimentação, cilindro hidráulico e supervisão.
Arquitetura MAD Brain
O processador MAD Brain Box centraliza os dados de navegação e controla as funções avançadas do sistema. Associado ao MAD Controller, às interfaces analógicas, digitais e de mastro, permite ligar as fontes de dados existentes do barco, ao mesmo tempo que prepara uma arquitetura adaptada às exigências da regata oceânica e da modernização de desempenho.
Sensores, comandos e software
A coleção inclui sensores de atitude, posição e ângulo do leme, telecomandos com fios ou sem fios, bem como as opções de software Madintec: piloto automático, modo vento, modos de piloto super avançado e funções de segurança. Estes elementos servem para aumentar a fiabilidade das informações de entrada e adaptar o comportamento do piloto ao programa de navegação.
Conselho Skysat: validar a arquitetura completa antes da seleção final das referências reduz as necessidades de retrabalho a bordo. Os pontos-chave são a compatibilidade do cilindro hidráulico, a qualidade dos dados dos sensores, as interfaces disponíveis, a alimentação e a estratégia de socorro do sistema de piloto automático.


