
Recopilación:
Madintec
¿Necesita ayuda para elegir?


Pilotos
9 produits
Kit de rótula para sensor de ángulo de caña
Ref : MIT-KC-KRMSRA
Elige tu opción
Kit conector para sensor de ángulo de caña
Ref : MIT-KC-MSRA
Elige tu opción
Kit conector serie 6 pines para conexión al sensor MAD
Ref : MIT-KC-IMUS
Elige tu opción
Kit conector serie 6 pines para conexión al MADBrain
Ref : MIT-KC-MBS
Elige tu opción
Conector hembra de 12 pines para mando cableado
Ref : MIT-KC-RCOF
Elige tu opción
Pack de cables MIT: MADMotion, MADController
Ref : MIT-HW-CABLES
Elige tu opción
Conector macho de 12 pines para mando a distancia por cable
Ref : MIT-KC-RCOM
Elige tu opción
Conector Analógico para MAD Controller
Ref : MIT-HW-RUD-PLUG
Elige tu opción
Conector Power IN para MAD Controller
Ref : MIT-KC-POWERIN
Elige tu opción
Software para piloto automático
8 produits
Actualización de software 2026 (nuevas funciones MADBrain)
Ref : MIT-SW-UP25
Elige tu opción
MADBrain ACS, software antivuelco (requiere un sistema mecánico)
Ref : MIT-SW-SECP_ACS
Elige tu opción
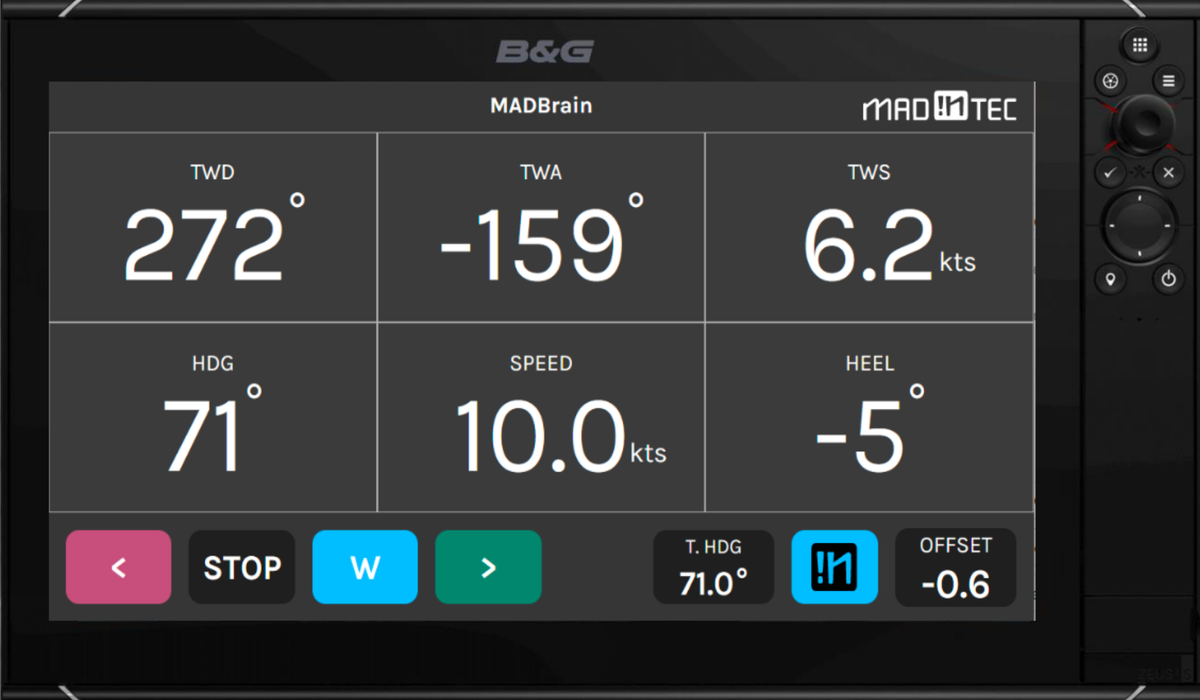

MADBrain Wind
Ref : MIT-SW-WIND
Elige tu opción


MADBrain Secu Pilote Gîte
Ref : MIT-SW-SECP_HEEL
Elige tu opción


MADBrain Secu Pilote Charge
Ref : MIT-SW-SECP_LOAD
Elige tu opción


MADBrain Secu largage des multicoques
Ref : MIT-SW-SEC-REL
Elige tu opción


MADBrain Modos Super-piloto
Ref : MIT-SW-SUPERF
Elige tu opción


MADBrain Autopilot, pilotaje automático invertido
Ref : MIT-SW-AUTOP
Elige tu opción
Interfaces de piloto automático
4 produits
MAD Interface Load Cell, módulo de adquisición de carga
Ref : MIT-HW-MILC
Elige tu opción


MAD Interface Mast, módulo de adquisición de viento
Ref : MIT-HW-MIM
Elige tu opción


MAD Interface Digital, módulo de adquisición de mandos a distancia
Ref : MIT-HW-MID
Elige tu opción


MAD Interface Analog
Ref : MIT-HW-MIA
Elige tu opción
Sensores para piloto automático
4 produits

MAD Sensor Rudder, sensor de ángulo de timón, conectores incluidos
Ref : MIT-HW-MSRA
Elige tu opción


MAD Sensor Motion, centralita de actitud
Ref : MIT-HW-MSM
Elige tu opción


Mad Sensor, transductor de ángulo de timón 90° salida simple salida simple
Ref : MIT-HW-MSRAS
Elige tu opción


Antena GPS triple banda para conectar al MAD Sensor XD, se entrega sin cable ni conector
Ref : MIT-HW-MXDA
Elige tu opción
Calculador
2 produits

MADBrain Procesador V2 con software de piloto automático y cálculo del viento
Ref : MIT-HW-BRAIN-PACK
Elige tu opción


Procesador de navegación MAD Brain Box
Ref : MIT-HW-Brain
Elige tu opción
Mandos a distancia
3 produits


Mando a distancia inalámbrico
Ref : MIT-HW-RWE
Elige tu opción


Receptor de radio con antena remota
Ref : MIT-HW-RWRA
Elige tu opción


MAD Mando a distancia piloto por cable
Ref : MIT-HW-RKP
Elige tu opción
Contrôleur d’actionneur
1 produit
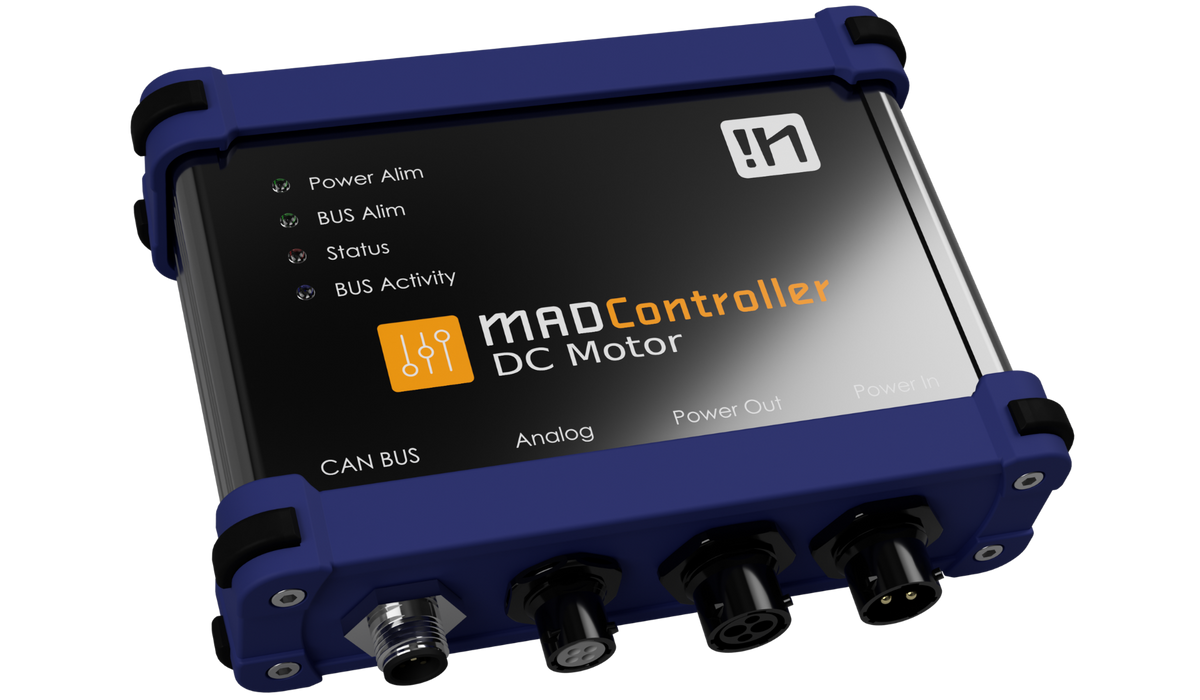

MAD Controller pack, controlador de actuador
Ref : MIT-HW-RAMDC
Elige tu opción
Saber más
Madintec: piloto automático y electrónica de regata
Madintec es un especialista francés en sistemas de piloto automático para veleros de regata, multicascos rápidos y arquitecturas técnicas exigentes. La gama incluye los componentes MAD Brain, controlador de actuador, interfaces, sensores, mandos a distancia y módulos de software necesarios para construir una cadena de piloto coherente. Skysat acompaña la integración de estas soluciones a bordo, desde la elección de los sensores hasta la coherencia del bus, la alimentación, el actuador y la supervisión.
Arquitectura MAD Brain
El procesador MAD Brain Box centraliza los datos de navegación y controla las funciones avanzadas del sistema. Asociado al MAD Controller, a las interfaces analógicas, digitales y de mástil, permite conectar las fuentes existentes de la embarcación al tiempo que prepara una arquitectura adaptada a las exigencias de la regata oceánica y la reforma de alto rendimiento.
Sensores, mandos y software
La colección incluye sensores de actitud, posición y ángulo de timón, mandos a distancia cableados o inalámbricos, así como las opciones de software Madintec: piloto automático, viento, modos superpiloto y funciones de seguridad. Estos elementos sirven para garantizar la fiabilidad de las entradas de datos y adaptar el comportamiento del piloto al programa de navegación.
Consejo de Skysat: validar la arquitectura completa antes de la selección final de referencias reduce las modificaciones a bordo. Los puntos clave son la compatibilidad del actuador, la calidad de los datos de los sensores, las interfaces disponibles, la alimentación y la estrategia de respaldo del sistema de piloto automático.


