
Kokoelma:
Madintec
Tarvitsetko apua valinnassa?


Autopilotti
9 produits
Ohjauskulman anturin nivelkitka-ohjauspaketti
Ref : MIT-KC-KRMSRA
Valitse vaihtoehtosi
Tankokytkentäsarja ohjauskulma-anturille
Ref : MIT-KC-MSRA
Valitse vaihtoehtosi
6-napainen sarjaliitäntäpaketti MAD Sensor -yhteyteen
Ref : MIT-KC-IMUS
Valitse vaihtoehtosi
6-napaisen sarjaliitännän sarjakytkentäsarja MADBrain-yhteyteen
Ref : MIT-KC-MBS
Valitse vaihtoehtosi
12-napainen naarasliitin langallista kauko-ohjainta varten
Ref : MIT-KC-RCOF
Valitse vaihtoehtosi
MIT-kaapelipaketti: MADMotion, MADController
Ref : MIT-HW-CABLES
Valitse vaihtoehtosi
12-napainen koirasliitin langallista kaukokäyttöä varten
Ref : MIT-KC-RCOM
Valitse vaihtoehtosi
Analoginen liitin MAD Controllerille
Ref : MIT-HW-RUD-PLUG
Valitse vaihtoehtosi
Power IN -liitin MAD Controllerille
Ref : MIT-KC-POWERIN
Valitse vaihtoehtosi
Automaattiohjauksen ohjelmistot
8 produits
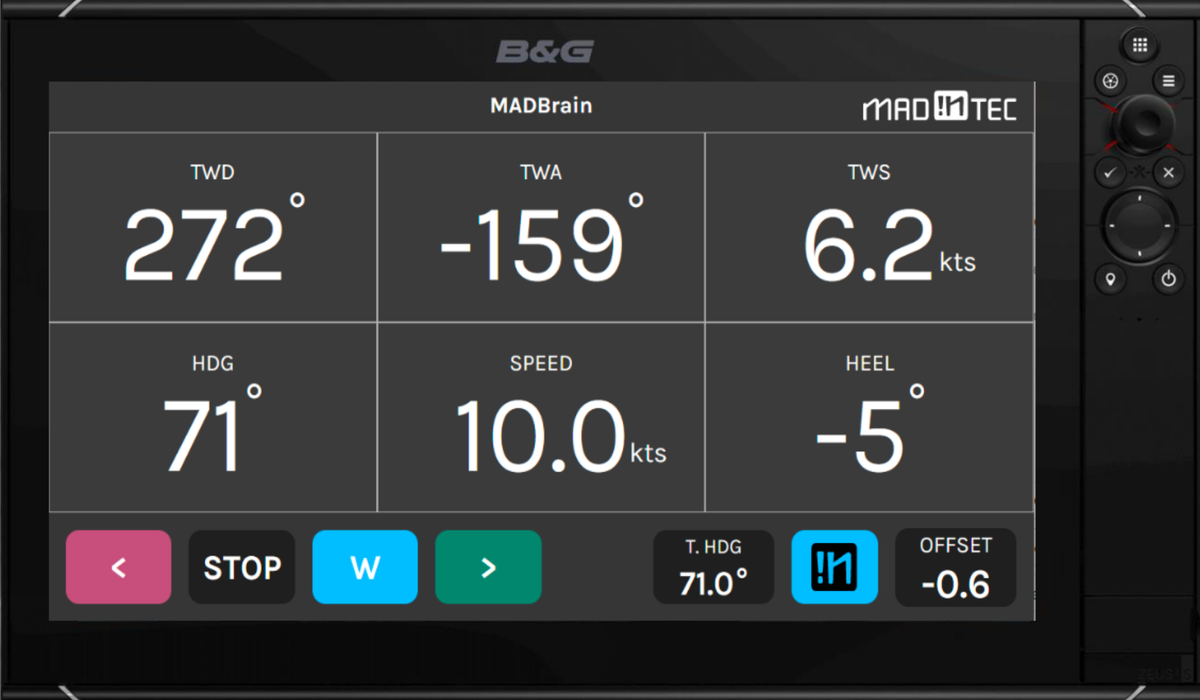
Ohjelmistopäivitys 2026 (uudet MADBrain-toiminnot)
Ref : MIT-SW-UP25
Valitse vaihtoehtosi
MADBrain ACS, kaatumisenestojärjestelmä (vaatii mekaanisen järjestelmän)
Ref : MIT-SW-SECP_ACS
Valitse vaihtoehtosi

Valitse vaihtoehtosi


MADBrain Secu Pilote Gîte
Ref : MIT-SW-SECP_HEEL
Valitse vaihtoehtosi


MADBrain Secu Pilot Charge
Ref : MIT-SW-SECP_LOAD
Valitse vaihtoehtosi


MADBrain Secu Catamaran Release
Ref : MIT-SW-SEC-REL
Valitse vaihtoehtosi


MADBrain Super-autopilottitilat
Ref : MIT-SW-SUPERF
Valitse vaihtoehtosi


MADBrain Autopilot, käänteinen automaattiohjaus
Ref : MIT-SW-AUTOP
Valitse vaihtoehtosi
Automaattiohjauksen liitännät
4 produits
MADINTEC MAD Interface Load Cell, kuormankeräysmoduuli
Ref : MIT-HW-MILC
Valitse vaihtoehtosi


MAD Interface Mast, tuulihankintamoduuli
Ref : MIT-HW-MIM
Valitse vaihtoehtosi


MAD Interface Digital, kaukosäädinmoduuli
Ref : MIT-HW-MID
Valitse vaihtoehtosi


Valitse vaihtoehtosi
Automaattiohjauksen anturit
4 produits

MAD Sensor Rudder, peräsinkulma-anturi, liittimet mukaan lukien
Ref : MIT-HW-MSRA
Valitse vaihtoehtosi


MAD Sensor Motion, Attitude-anturi
Ref : MIT-HW-MSM
Valitse vaihtoehtosi


Mad Sensor, 90° peräsimen kulma-anturi yksilähtöinen
Ref : MIT-HW-MSRAS
Valitse vaihtoehtosi

Kolmikaistainen GPS-antenni liitettäväksi MAD Sensor XD:hen, toimitetaan ilman kaapelia tai liitintä
Ref : MIT-HW-MXDA
Valitse vaihtoehtosi
Ohjausyksikkö
2 produits

MADBrain Prosesointiyksikkö V2 autopilotin ja tuulenlaskennan ohjelmistolla
Ref : MIT-HW-BRAIN-PACK
Valitse vaihtoehtosi


MAD Brain Box navigointiprosessori
Ref : MIT-HW-Brain
Valitse vaihtoehtosi
Kauko-ohjaimet
3 produits


Valitse vaihtoehtosi


Radiovastaanotin kauko-ohjattavalla antennilla
Ref : MIT-HW-RWRA
Valitse vaihtoehtosi


MAD Langallinen ohjauskaukosäädin
Ref : MIT-HW-RKP
Valitse vaihtoehtosi
Contrôleur d’actionneur
1 produit


MAD Controller pack, sylinterin ohjain
Ref : MIT-HW-RAMDC
Valitse vaihtoehtosi
Lue lisää
Madintec: autopilotit ja kilpailu-elektroniikka
Madintec on ranskalainen asiantuntija autopilottijärjestelmistä kilpapurjeveneille, nopeille monirunkoisille veneille ja teknisesti vaativille ratkaisuille. Valikoimaan kuuluu MAD Brain -ohjainyksikkö, servoventtiilin ohjain, liitännät, anturit, kauko-ohjaimet sekä ohjelmistomoduulit, joiden avulla voidaan rakentaa toimiva autopilottiketju. Skysat auttaa näiden ratkaisujen integroinnissa veneeseen alkaen anturivalinnoista ja päättyen väylän yhteensopivuuteen, virtalähteeseen, servoventtiiliin ja valvontaan.
MAD Brain -arkkitehtuuri
MAD Brain Box -prosessori keskittää navigointitiedot ja ohjaa järjestelmän edistyneitä toimintoja. Yhdessä MAD Controllerin, analogisten ja digitaalisten liitäntöjen sekä mastojen liitäntöjen kanssa se mahdollistaa veneen olemassa olevien lähteiden yhdistämisen sekä suunnittelun, joka vastaa avomerikilpailun ja suorituskykyrefitin vaatimuksia.
Anturit, ohjaimet ja ohjelmistot
Valikoimaan kuuluvat asentotunnistimet, paikkatiedot, peräsimen kulmatunnistimet, langalliset ja langattomat kauko-ohjaimet sekä Madintec-ohjelmistovaihtoehdot: autopilotti, tuuli, superpilot-tilat ja turvaominaisuudet. Nämä elementit varmistavat syöttötietojen luotettavuuden ja mahdollistavat autopilotin käyttäytymisen mukauttamisen navigoinnin ohjelmaan.
Skysatin neuvo: koko arkkitehtuurin validointi ennen lopullisten viitteiden valintaa vähentää veneeseen tehtäviä muutostöitä. Avainkohdat ovat servoventtiilin yhteensopivuus, anturitietojen laatu, käytettävissä olevat liitännät, virtalähde sekä autopilottijärjestelmän varajärjestelmästrategia.


