
Kollektion:
Madintec
Behöver du hjälp att välja?


Autopiloter
9 produits
Länkagekit för rattvinkelsensor
Ref : MIT-KC-KRMSRA
Välj ditt alternativ
Kontaktkabelsats för rodervinkelsensor
Ref : MIT-KC-MSRA
Välj ditt alternativ
Serieanslutningskit 6-poligt för anslutning till MAD Sensor
Ref : MIT-KC-IMUS
Välj ditt alternativ
Serieanslutningskit 6-poligt för anslutning till MADBrain
Ref : MIT-KC-MBS
Välj ditt alternativ
12-polig honkontakt för trådbunden fjärrkontroll
Ref : MIT-KC-RCOF
Välj ditt alternativ
MIT-kabelpaket: MADMotion, MADController
Ref : MIT-HW-CABLES
Välj ditt alternativ
12-polig manlig kontakt för trådbunden fjärrkontroll
Ref : MIT-KC-RCOM
Välj ditt alternativ
Analog anslutning för MAD Controller
Ref : MIT-HW-RUD-PLUG
Välj ditt alternativ
Power IN-anslutning för MAD Controller
Ref : MIT-KC-POWERIN
Välj ditt alternativ
Autopilotprogram
8 produits
Programuppdatering 2026 (nya funktioner MADBrain)
Ref : MIT-SW-UP25
Välj ditt alternativ
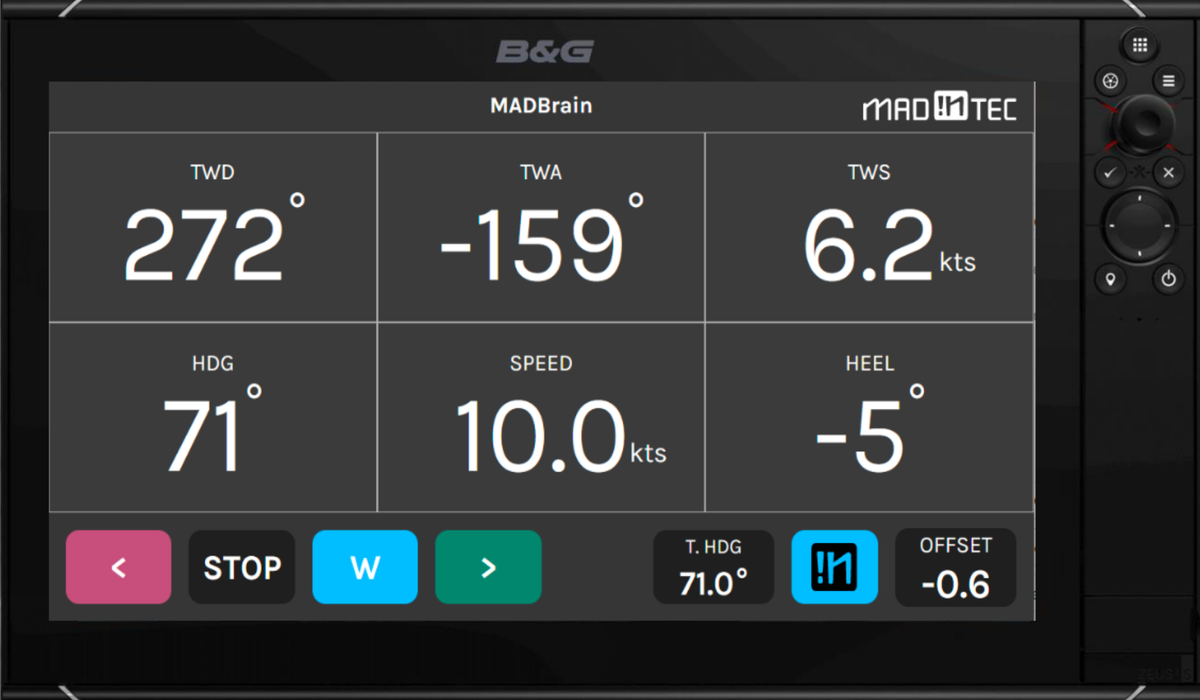
MADBrain ACS, mjukvara för kapsejsningsskydd (kräver mekaniskt system)
Ref : MIT-SW-SECP_ACS
Välj ditt alternativ

Välj ditt alternativ


MADBrain Secu Pilote Gîte
Ref : MIT-SW-SECP_HEEL
Välj ditt alternativ


MADBrain Secu Pilot Charge
Ref : MIT-SW-SECP_LOAD
Välj ditt alternativ


MADBrain Secu släpp av katamaraner
Ref : MIT-SW-SEC-REL
Välj ditt alternativ


MADBrain Super-pilotlägen
Ref : MIT-SW-SUPERF
Välj ditt alternativ


MADBrain Autopilot, omvänd automatisk styrning
Ref : MIT-SW-AUTOP
Välj ditt alternativ
Gränssnitt för autopilot
4 produits
MAD Interface Load Cell, lastcellsmodul
Ref : MIT-HW-MILC
Välj ditt alternativ


MAD Interface Mast, vinddatamodul
Ref : MIT-HW-MIM
Välj ditt alternativ


MAD Interface Digital, fjärrkontrollsinhämtningsmodul
Ref : MIT-HW-MID
Välj ditt alternativ


MAD Interface Analog
Ref : MIT-HW-MIA
Välj ditt alternativ
Sensorer för autopilot
4 produits

MAD Sensor Rudder, vinkelgivare för roder, inklusive kontakter
Ref : MIT-HW-MSRA
Välj ditt alternativ


MAD Sensor Motion, attitydcentral
Ref : MIT-HW-MSM
Välj ditt alternativ


Mad Sensor, roderlägesgivare 90° enkel utgång
Ref : MIT-HW-MSRAS
Välj ditt alternativ


Tri-band GPS-antenn för anslutning till MAD Sensor XD, levereras utan kabel eller kontakt
Ref : MIT-HW-MXDA
Välj ditt alternativ
Styrdator
2 produits

MADBrain Processeur V2 med autopilot- och vindberäkningsprogram
Ref : MIT-HW-BRAIN-PACK
Välj ditt alternativ


MAD Brain Box navigationsprocessor
Ref : MIT-HW-Brain
Välj ditt alternativ
Fjärrkontroller
3 produits


Trådlös fjärrkontroll
Ref : MIT-HW-RWE
Välj ditt alternativ


Radioantennmottagare med extern antenn
Ref : MIT-HW-RWRA
Välj ditt alternativ


MAD Fjärrkontroll trådbunden autopilot
Ref : MIT-HW-RKP
Välj ditt alternativ
Contrôleur d’actionneur
1 produit
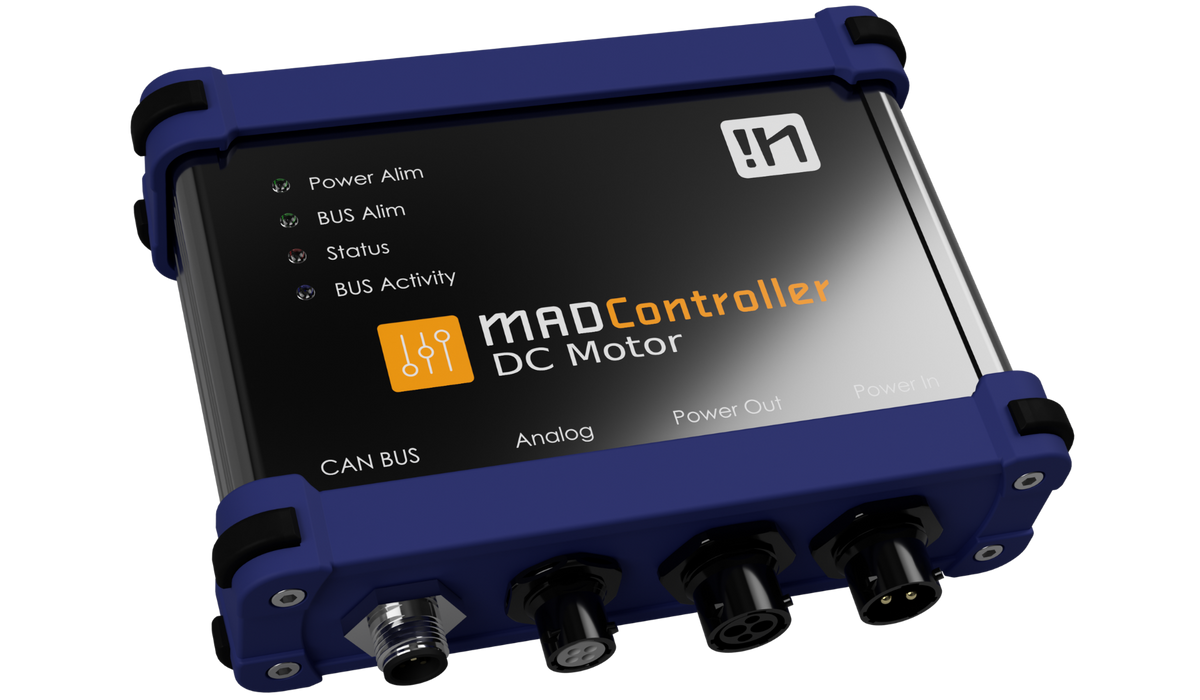

MAD Controller pack, manöverdon
Ref : MIT-HW-RAMDC
Välj ditt alternativ
Läs mer
Madintec: autopilot och elektronik för tävlingssegling
Madintec är en fransk specialist på autopilotsystem för tävlingssegelbåtar, snabba flerskrovsbåtar och tekniskt krävande konstruktioner. Sortimentet omfattar MAD Brain, ställdonstyrning, gränssnitt, sensorer, fjärrkontroller och mjukvarumoduler som krävs för att bygga en sammanhängande autopilotkedja. Skysat stödjer integrationen av dessa lösningar ombord, från val av sensorer till samstämmighet i buss, strömförsörjning, ställdon och övervakning.
MAD Brain-arkitektur
Processornheten MAD Brain Box centraliserar navigationsdata och styr avancerade funktioner i systemet. I kombination med MAD Controller, analoga och digitala gränssnitt samt mastgränssnitt kan den ansluta befintliga källor ombord samtidigt som den förbereder en arkitektur anpassad för offshore- och prestandarefit.
Sensorer, kommandon och mjukvara
Sortimentet inkluderar attityd-, positions- och rattvinkelsensorer, trådbundna eller trådlösa fjärrkontroller samt Madintec-mjukvarualternativ: autopilot, vindfunktioner, superpilot-lägen och säkerhetsfunktioner. Dessa komponenter säkerställer tillförlitligheten i ingångsdata och anpassar autopilotens beteende till navigationsprogrammet.
Skysats råd: Validera hela arkitekturen innan slutligt val av referenser minskar ombyggnationer ombord. Nyckelpunkter är ställdonets kompatibilitet, sensordata, tillgängliga gränssnitt, strömförsörjning och autopilotsystemets reservstrategi.


